Unitree · Brazo robótico a bordo
Z1
Viaja sobre el robot. Trabaja al llegar.
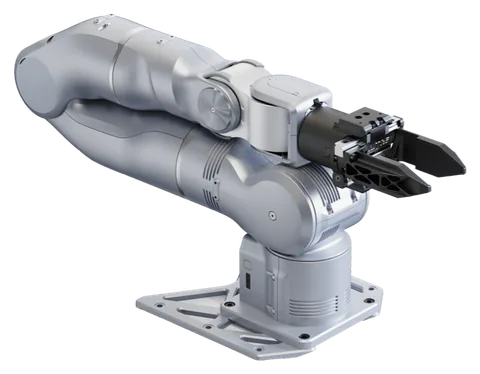
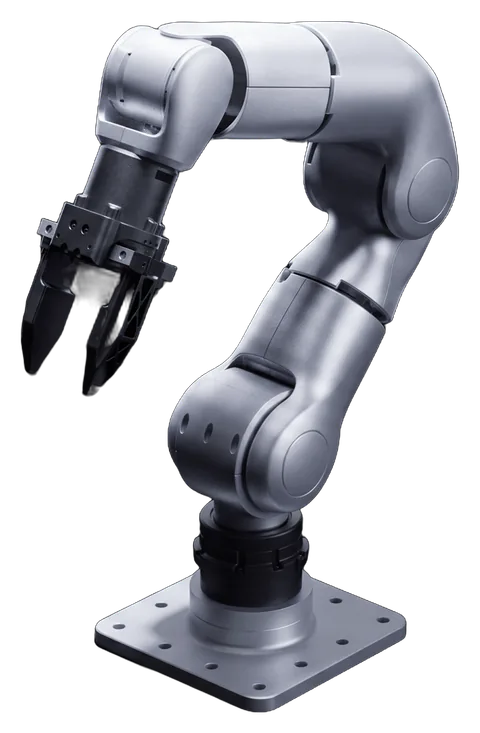
Seis ejes, 740 mm de alcance y control de fuerza en cada articulación. Z1 va a bordo de robots móviles para manipular objetos donde se necesitan.
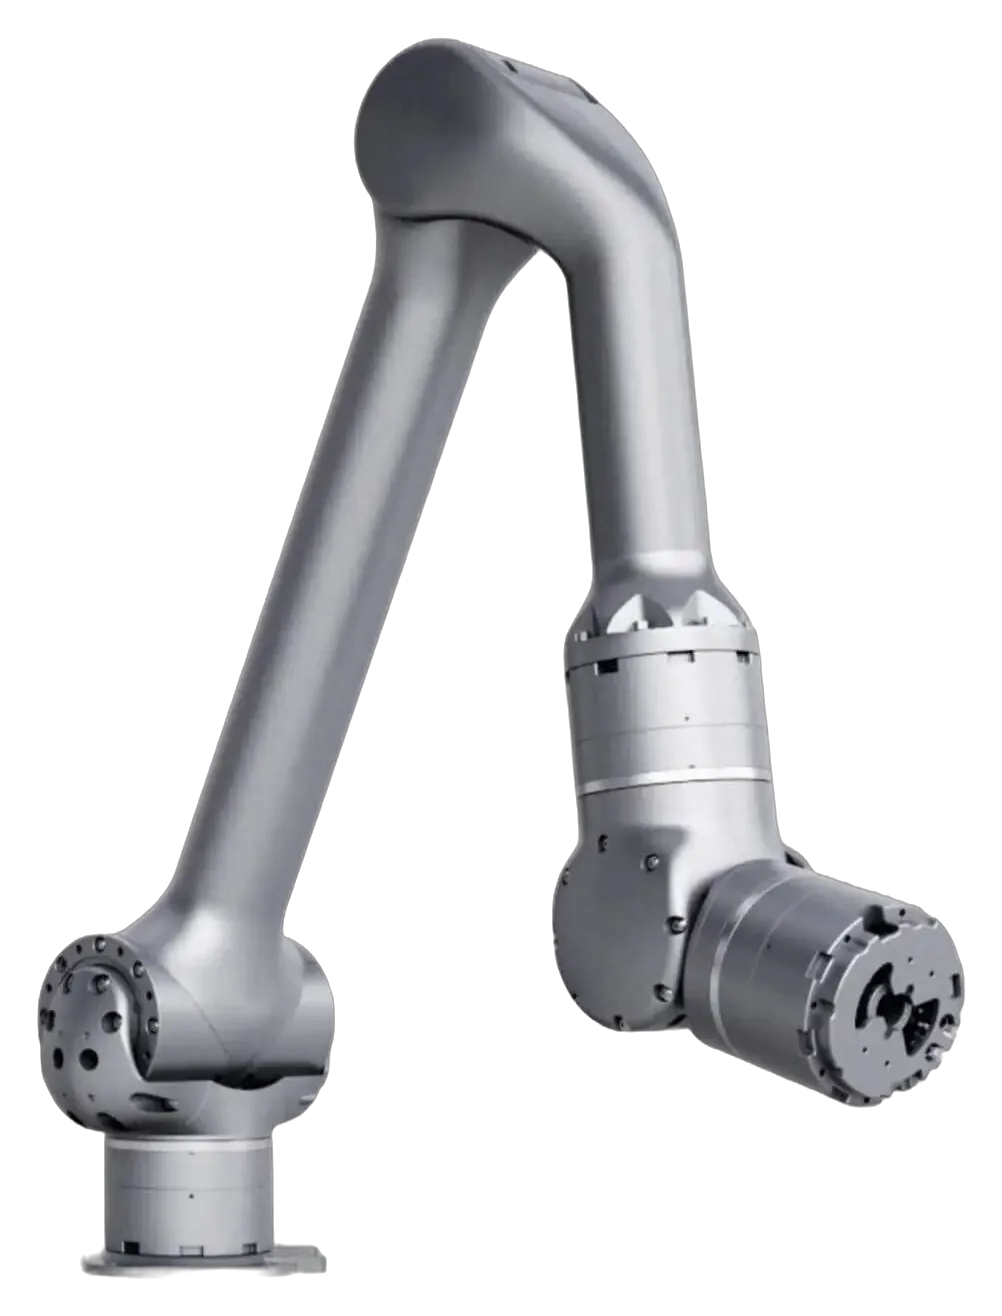
- ejes
- 6
- alcance
- 740 mm
- repetibilidad
- ~0.1 mm
01 Alcanzar
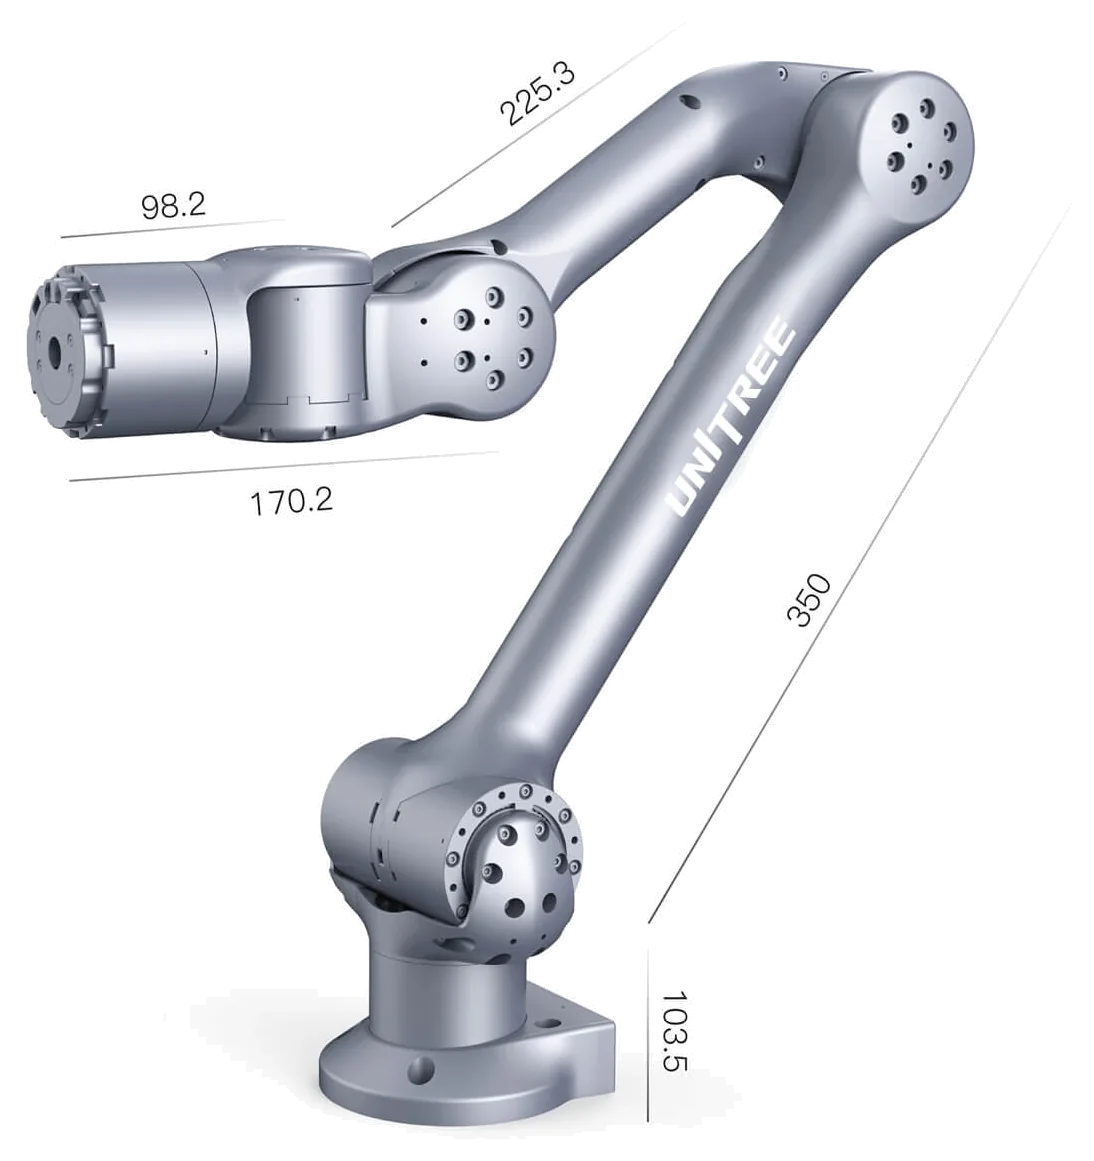
740 mm, de la base a la muñeca.
Compacto y ligero, diestro y flexible: seis ejes con las medidas de cada segmento pensadas para trabajar sobre una plataforma móvil.
740mmalcance
- Ejes 6
- Peso 4.3–4.5 kg
02 Repetir
Precisión para repetir la tarea.
Repetibilidad de ~0.1 mm, con retroalimentación de fuerza y detección de colisiones. El control combina posición y fuerza.
0.1mmrepetibilidad aproximada
- Control posición + fuerza
- Sistema Ubuntu
03 Cargar
Air o Pro: tú eliges la carga.
Z1 Air carga 2 kg y pesa 4.3 kg; Z1 Pro carga 3 kg o más y pesa 4.5 kg. Ambos comparten alcance, repetibilidad e interfaz Ethernet.
3kgZ1 Pro, o más · Z1 Air: 2 kg
04 Articulación
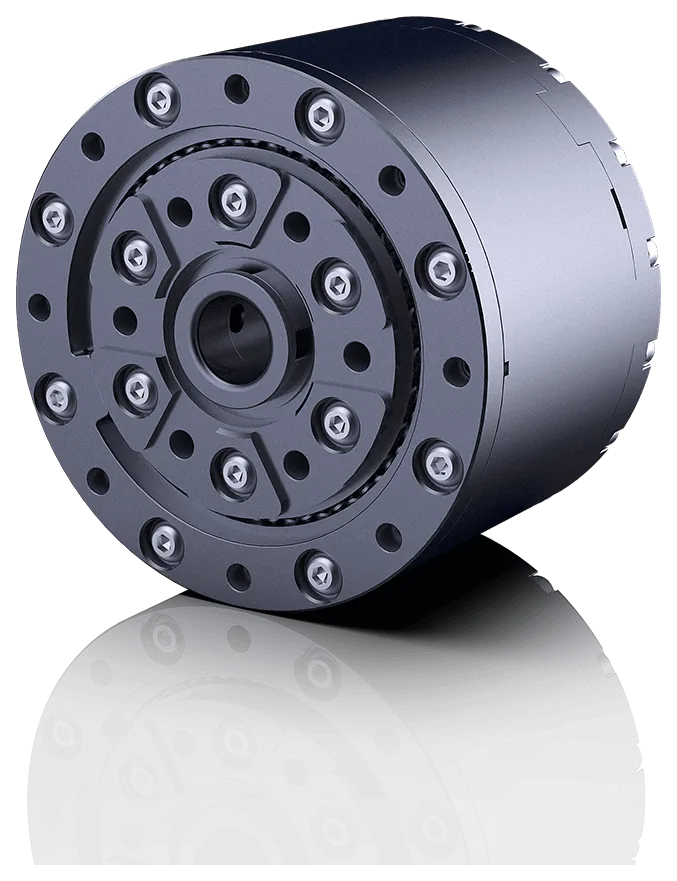
405 g. 33 N·m.
Cada articulación integra reductor armónico, rodamientos de rodillos cruzados de grado industrial y encoder de 15 bits. Recibe comandos de par, ángulo, velocidad, rigidez y amortiguamiento.
33N·mpar máximo por articulación
- Control 1 kHz
- Precisión de fuerza ~0.2 N·m
05 A bordo
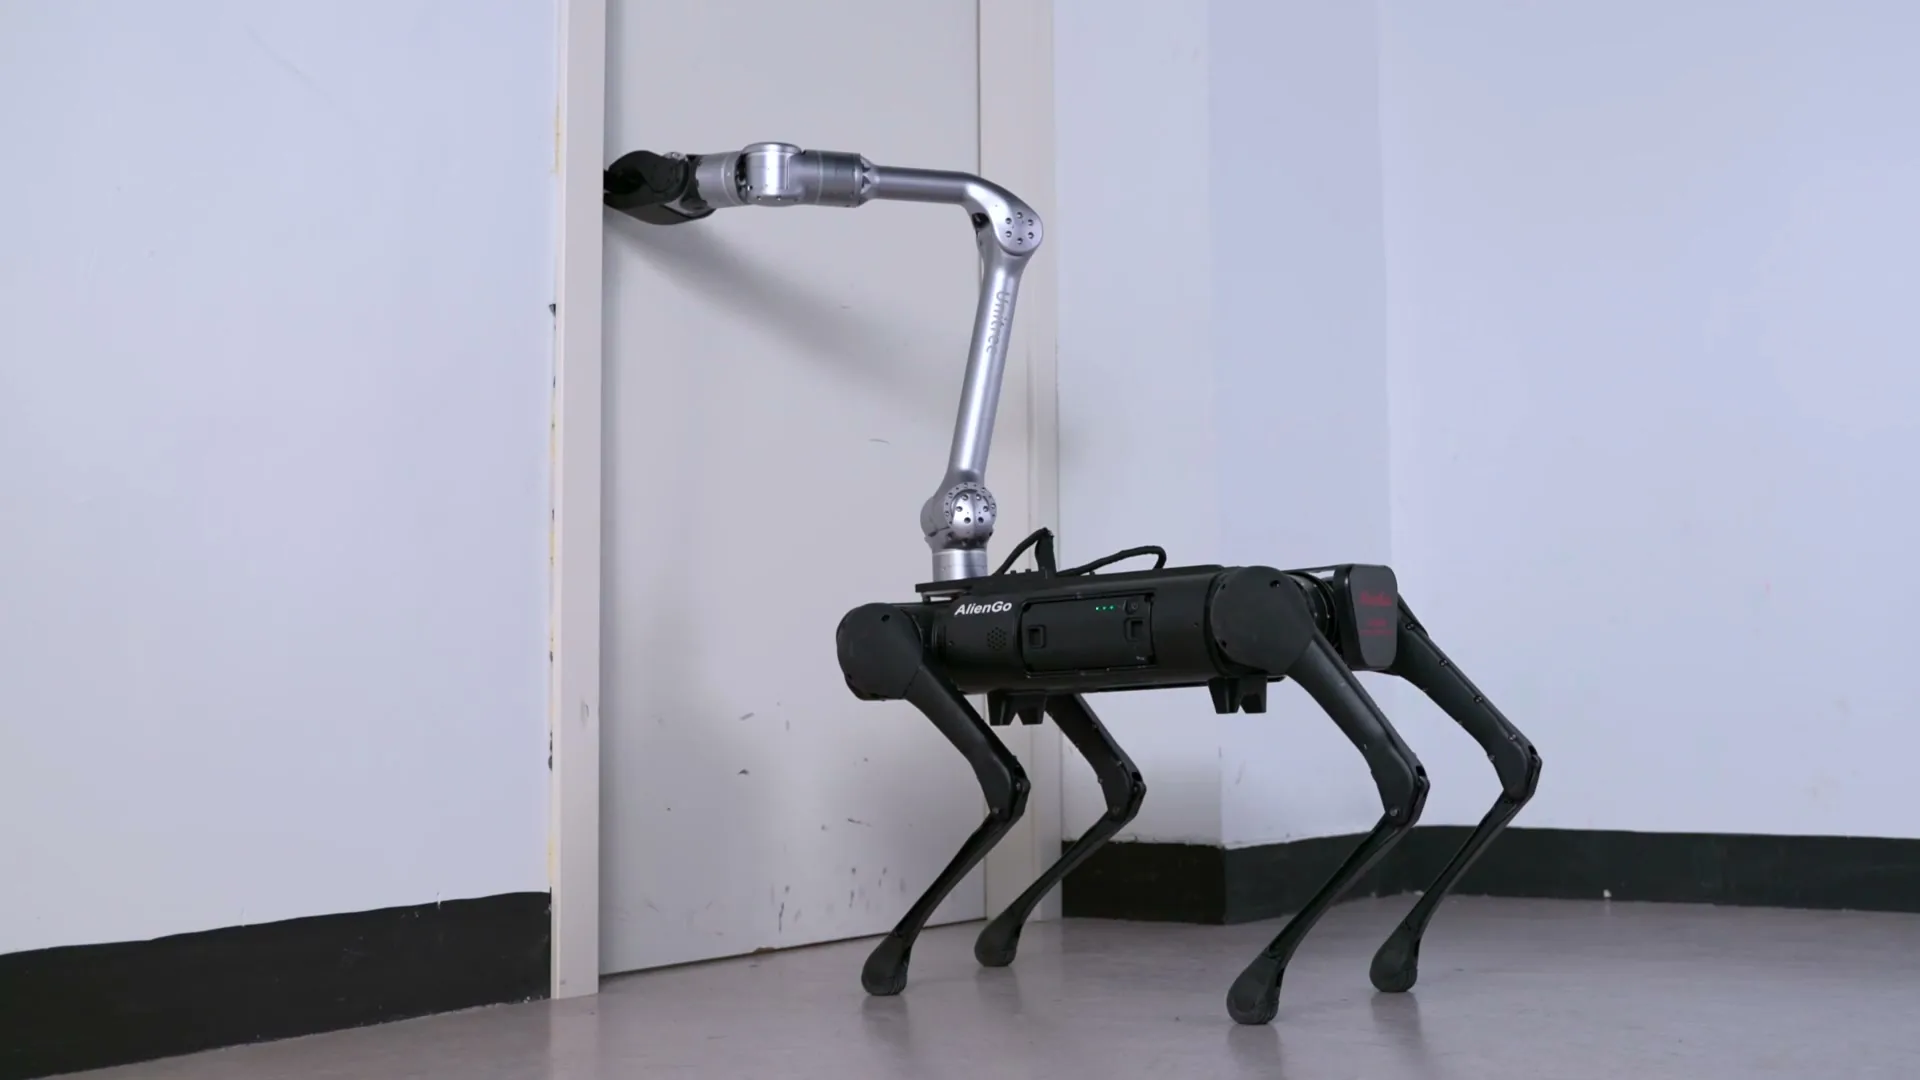
Hecho para viajar sobre un robot.
Trabaja con AlienGo, B1 y otros robots móviles para completar tareas complejas. El programa y la interfaz de control se abren de forma progresiva, y el efector final se cambia con rapidez.
500Wpotencia máxima · 24 V
Perfil de misión
Un brazo, muchas tareas.
Video de Unitree con el Z1: logística de comercio electrónico, robots móviles y servicio.
Telemetría
Las cifras del Z1, en instrumentos.
Valores de la ficha de Unitree para Z1 Air y Z1 Pro. Según el fabricante, la exactitud depende de las condiciones de prueba y del algoritmo de control.
Escala 0–5 kg. Z1 Pro: 3 kg o más; Z1 Air: 2 kg.
Escala 0–1,000 mm. Igual en Air y Pro.
Frecuencia de control de cada motor. Encoder de 15 bits.
Seis articulaciones con reductor armónico y rodamientos de rodillos cruzados.
Según el fabricante, depende de las condiciones de prueba.
24 V y más de 20 A. Interfaz Ethernet; sistema Ubuntu.
Rango por articulación
Rango y velocidad máxima por articulación. Por la baja relación de reducción, la rigidez del control de posición es limitada sin un algoritmo de control optimizado.
- J1±150°
- J20° a 180°
- J3−165° a 0°
- J4±80°
- J5±85°
- J6±160°
Z1 Air y Z1 Pro
| Versión | Z1 Air | Z1 Pro |
|---|---|---|
| Carga útil | 2 kg | 3 kg o más |
| Peso | 4.3 kg | 4.5 kg |
| Alcance | 740 mm | 740 mm |
| Repetibilidad | ~0.1 mm | ~0.1 mm |
| Alimentación | 24 V, más de 20 A | 24 V, más de 20 A |
Motor articular: 33 N·m de par máximo, 405 g, Φ65 × 52 mm, holgura de ~6 arcmin, comunicación RS485, relación de reducción de 60 o más.
Ficha del Z1
- Grados de Libertad
- 6 ejes
- Carga Útil
- 2 kg (Z1 Air) / ≥3 kg (Z1 Pro)
- Alcance
- 740 mm
- Peso
- 4.3 kg (Z1 Air) / 4.5 kg (Z1 Pro)
- Repetibilidad
- ~0.1 mm
- Alimentación
- 24 V, más de 20 A · máx. 500 W
- Interfaces
- Ethernet
- Control
- Posición + fuerza, con retroalimentación de fuerza y detección de colisiones
- Sistema Operativo
- Ubuntu
Fuente: unitree.com/z1. Para precio, disponibilidad e importación a México, escríbenos.